AI Robot that Thinks, Acts & Adapts
AIエージェントを、
現実世界で動かす。
Palmimo(パルミーモ)は、自律的に考え行動するカスタマイズできる汎用AIロボット。目を合わせ、声に応え、表情としぐさで語りかける対話型コンパニオンです。
Palmimo DevKitは、自分のコードで動かせる卓上型開発キットであり、オープンな共創型プラットフォームプロダクトです。
Launch Film
1分49秒でわかる、Palmimo DevKit
Jizai代表の石川が、Palmimo DevKitをつくった理由と「見る・考える・動く」の仕組み、自分のコードで動かす開発体験を紹介します。英語字幕付き。
見て、聞いて、話して、歩く。AI時代の新しいパートナー
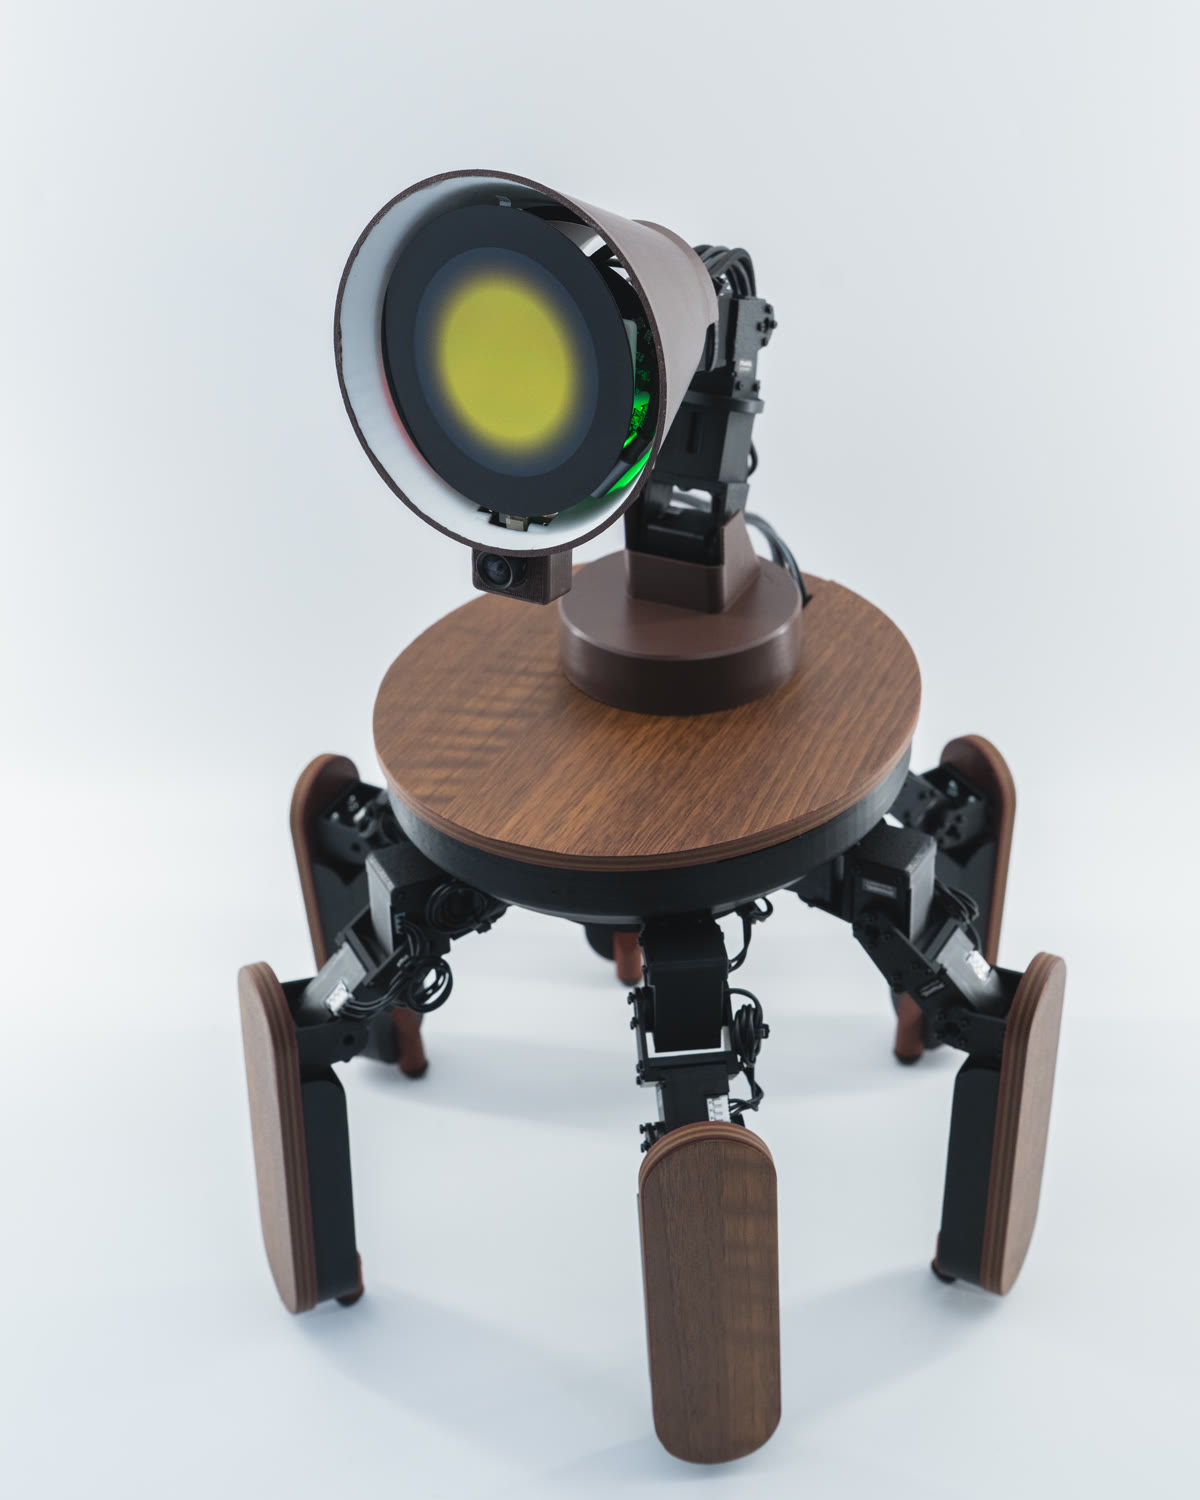
Palmimoは、決められたひとつの仕事のための機械ではなく、いろいろな役割を担える国産の汎用AIロボットです。木のあたたかみを感じるデザインと生き物らしい動きで、家庭やオフィスなど、人の生活空間に自然に調和するよう設計しました。
Palmimo DevKitは、その全体にコードでアクセスできる開発キット。AIモデルの物理実装テストからカスタムアプリ開発まで、研究者とエンジニアの実験基盤になります。
- 目カメラで人やまわりを認識する
- 耳マイクで声や音を聞き取る
- 口音声合成で話しかける
- 顔丸いディスプレイに表情を浮かべる
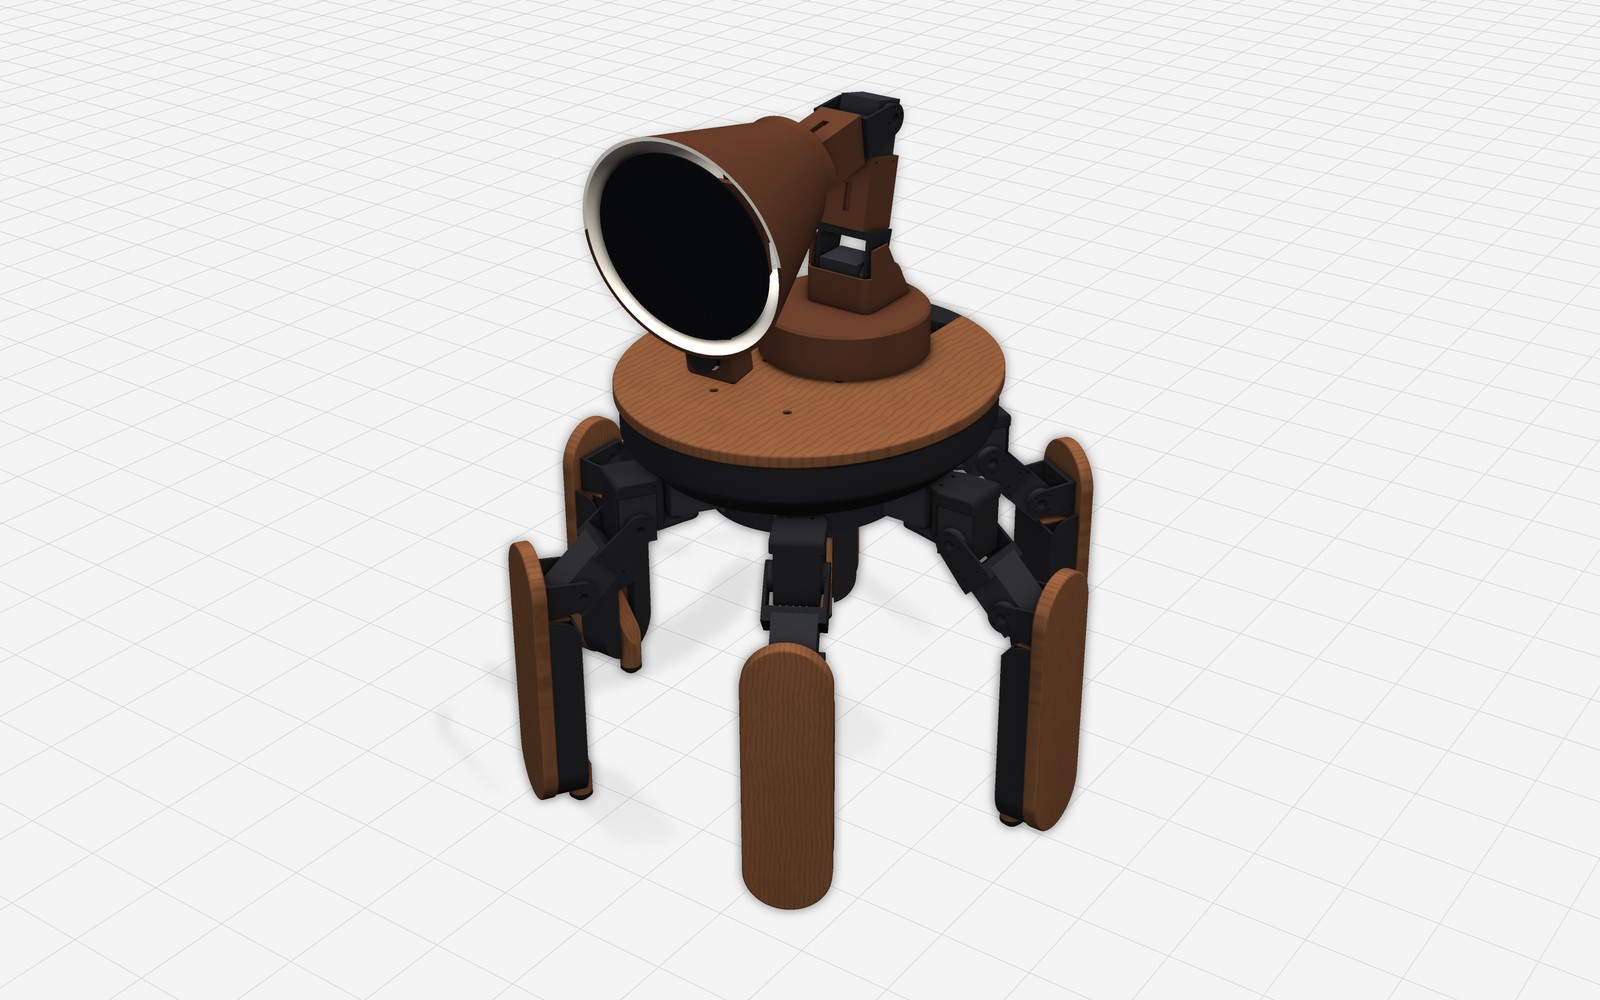
- 身体6本の脚で歩き、踊り、おじぎする
- 頭脳AIが自律的にふるまいを決める
なぜ今、フィジカルAI・Palmimo DevKitか。
なぜ、今なのか
- ハードウェアやロボットに興味を持つソフトウェアエンジニアは、これから増えていく
- 後押しするオープンなロボットや開発ツールも、世界中で増えている
- ただ、その多くは海外発。日本からも、貢献できるようにしたい
その入口が、Palmimo DevKit
- ハードウェアの知識がなくても、自分のコードでロボットをカスタマイズして動かせる——その感動を届ける
- Made in JapanのAIロボットとして、世界中の開発者と一緒につくる
- 学びの入口であり、フィジカルAIの社会実装を進める道具でもある
フィジカルAIを推し進めるために
ソフトウェアとハードウェアの両方を扱える人材を増やす。
オープンソースによる高い自由度
ハードウェアやロボティクスに詳しくなくても、一定のソフトウェア経験があれば触り始められる——それがPalmimo DevKitの開発体験です。dry-runモードなら、実機が届く前からすべてのモーションAPIを試せます。
オープンにするのは、SDKだけではありません。Hugging Face LeRobot対応もすでに公開済み。シミュレーション用のロボットモデルをはじめ、開発のためのソフトウェアスタックへ、公開範囲は順次広げていきます。
数行のコードで動かすのも、ドライバの中身まで書き換えるのも自由——どこまで潜るかは、あなた次第です。カスタマイズできる範囲は、GitHub / Docsですべて確認できます。
Layer 4 — Your code
あなたのコード
importして数行。ハードウェアを知らなくても動かせる。
Layer 3 — SDK
SDK ── ユーザーが触れる窓口
robot.forward() を呼ぶだけ。ほとんどの操作はこの層で完結する。
Layer 2 — Driver abstraction
ドライバ抽象レイヤー
差し替えるだけで dry-run ↔ 実機。シミュレータなど新しいバックエンドもこの層につながる。
Layer 1 — Hardware
身体 ── 21軸の実機
サーボ×21軸(脚6本×3軸、首3軸)、カメラ/マイク/スピーカー/ディスプレイ。
自分のアプリケーションで、ロボットを動かす
「自分でロボットを動かせた!」——そのWow体験を、あなたに。
from palmimo_sdk import Palmimo

robot = Palmimo()
robot.wave()                    # 手を振る
robot.look(pitch=0.3, yaw=0.5)  # 首を向ける

robot.play_realtime([           # 振り付けもコードで
    ("forward", 3),
    ("dance", 5),
    ("bow", 2),
])$ uv run palmimo-companion-agent
[see] 来客が手を振っている
[think] あいさつを返そう
[act] wave() + speak("こんにちは") # MCP※ 継続的に改善・開発しており、APIも随時更新されます
Palmimo DevKitで、何をつくれるか
AIコンパニオン / インタラクション研究
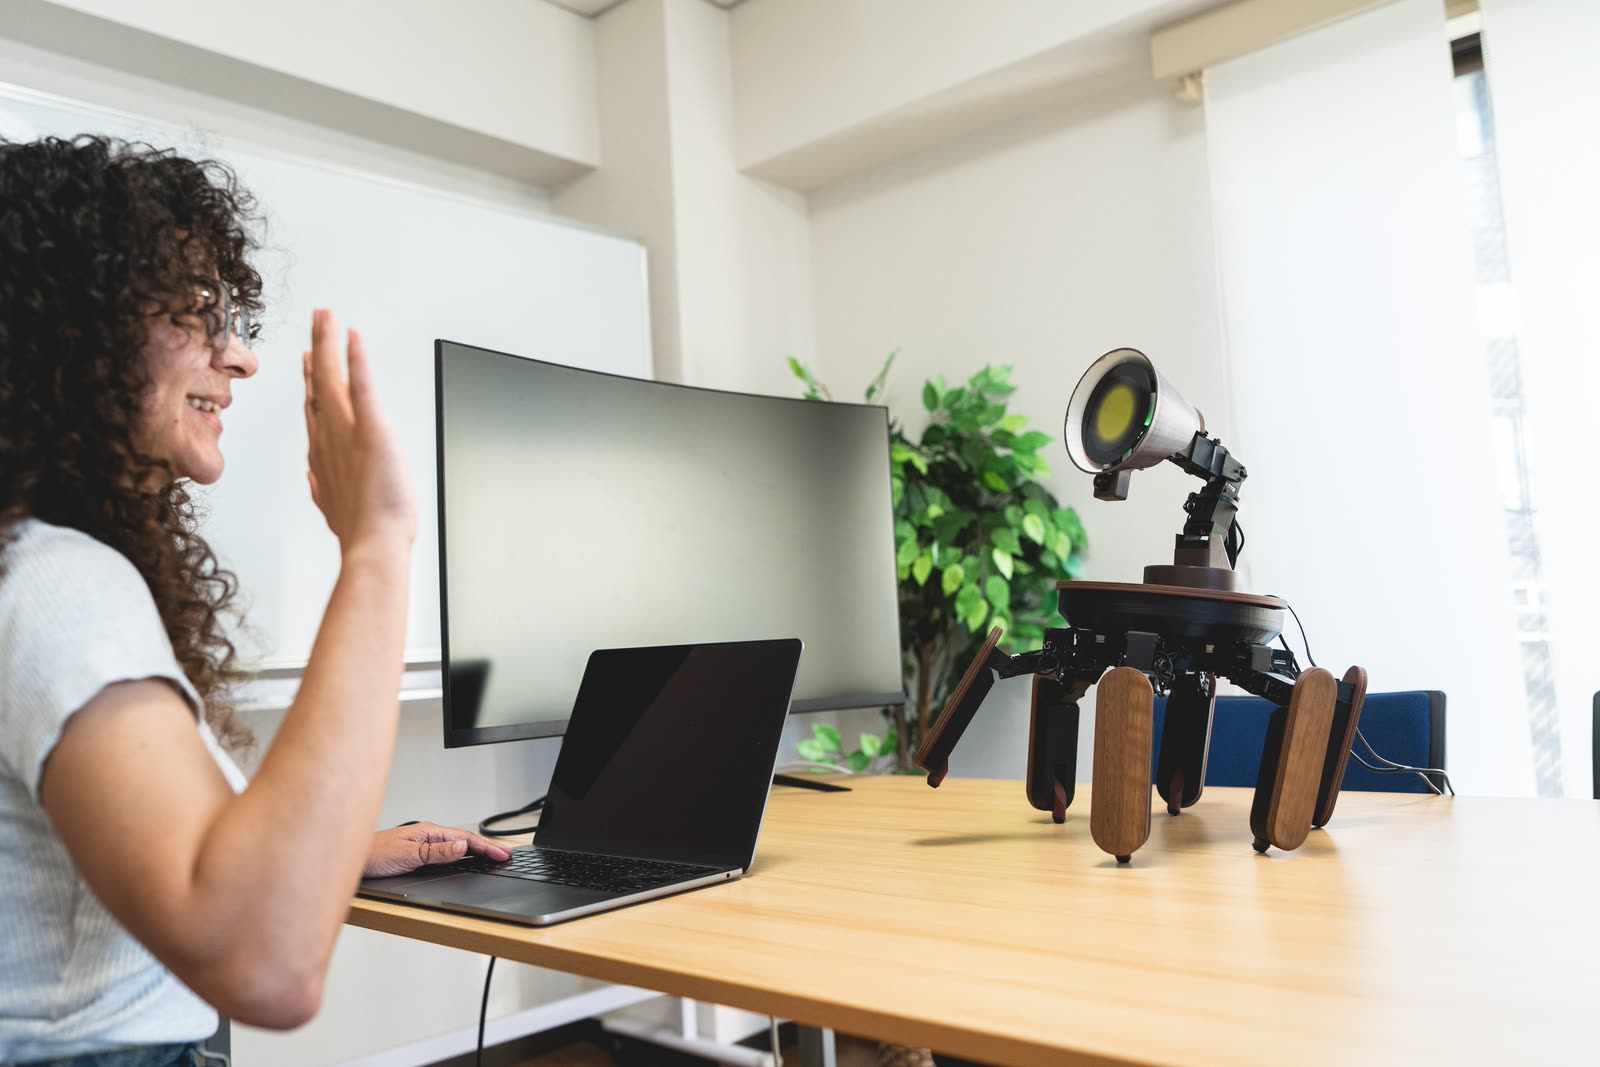
人を認識して反応し、手を振ると振り返す。声をかければ会話を交わす。状況や会話の文脈に合わせてふるまう——対話型コンパニオンを通じて、人とロボットの自然な関わりを探求できます。
オフィス・店舗・展示のPoC
受付・案内、社内FAQや備品案内、空間演出、来訪者との対話体験。現実の空間で動くユースケースを検証できます。
AIエージェント × ハードウェア実験
LLMのtool callを、そのままロボットの行動に。ReActループで動くエージェント実装を土台に、ソフトウェア上のAIを物理的なふるまいへ接続できます。
研究・教育・ワークショップ
HCI / フィジカルAI研究、企業内R&D研修、大学・研究室での実験基盤として。LeRobot対応でテレオペとデータセット記録ができ、Sim2RealやVLAファインチューニングといったロボット学習に向けた環境も、順次提供していきます。
複数台連携のサービス設計
受付の1台目が来訪者に応対し、別フロアの2台目が行き先を案内する。施設内で各利用者に対応する複数台の情報を、事務所のハブとなる1台に集約する——複数台のPalmimo DevKitが情報を共有して連携する仕組みを試せます。
自社データ・システムとの連携
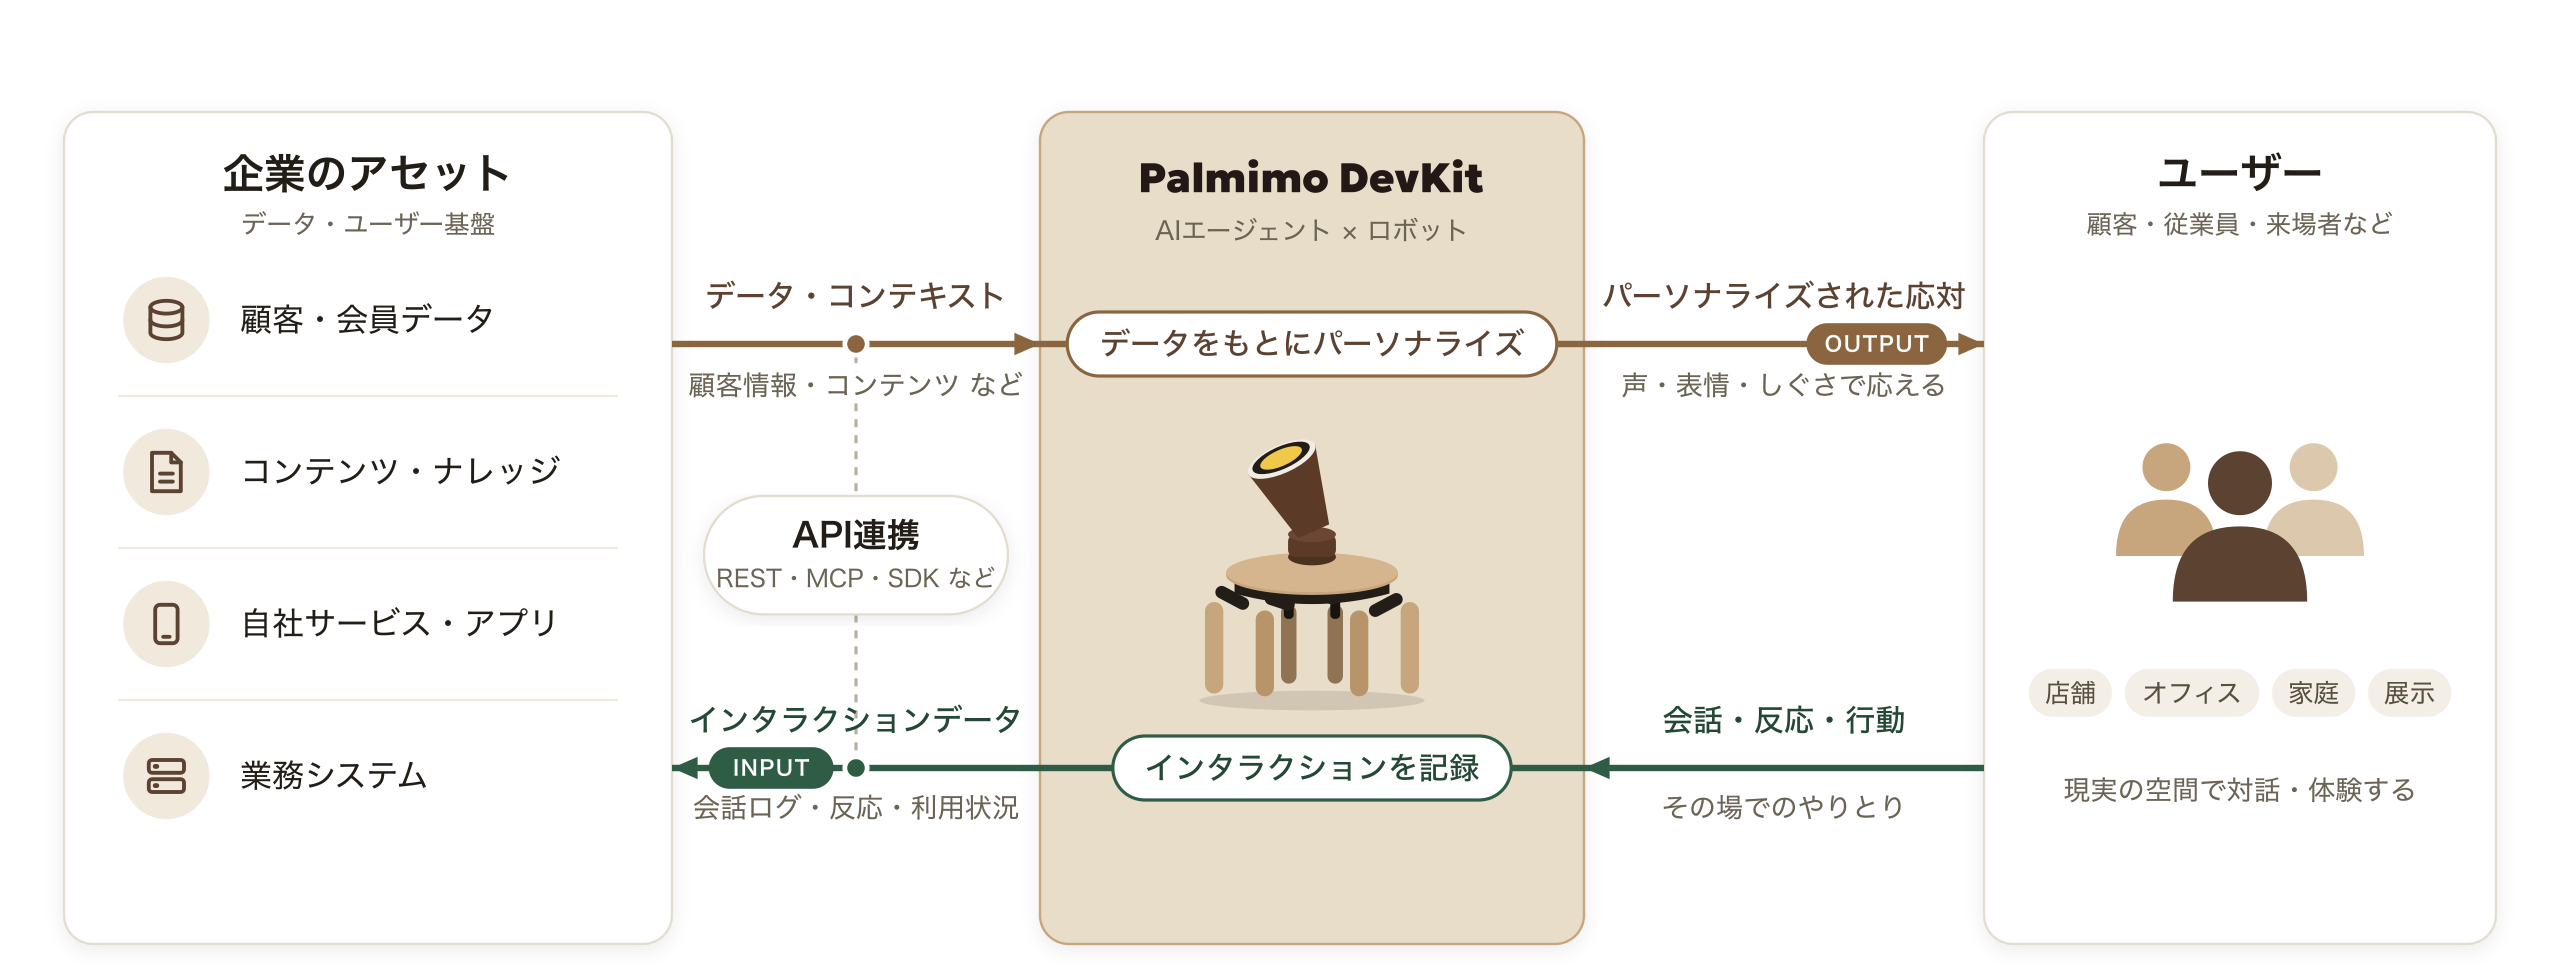
顧客・会員データやコンテンツをもとに応対をパーソナライズし、会話や反応はインタラクションデータとして自社の基盤へ還元できる。既存のサービスや業務システムとAPIでつなぎ、自社アセットの新しい接点をつくれます。
自社のデータとサービスに、Palmimo DevKitをつなぐ
Palmimo DevKitは、オープンな共創型プラットフォームプロダクト。顧客・会員データ、コンテンツ、自社サービス、業務システム——企業のアセットとAPI/MCP/SDKでつなぎ、データをもとにパーソナライズした応対をユーザーへ届けます。
ユーザーとの会話や反応は、設定にもとづき、インタラクションデータとして自社の基盤へ還元できる。アセットを活かし、アセットを強化する循環を、机の上に置ける実機から始められます。
デジタルとフィジカル、両方を動かすハブに
状況を理解して先回りする。声で指示すれば、必要な操作を判断して実行する。
Palmimo DevKitをハブにすれば、業務システムへの操作(検索・更新・登録・通知)も、デバイスや現実空間への操作(ディスプレイ・照明・IoT機器・ほかのロボットへの指示)も、ひとつの自律ループから行えます。
Jizaiのメンバーが並走します
AI・ソフトウェア(会話・ふるまいの設計、AIモデルの選定、自社システム・API連携、業務アプリ開発)、ハードウェア(外部センサ・デバイスの追加、外装のカスタマイズ、複数台展開の構成設計)、研修(ハンズオン、社内勉強会、PoCの進め方の伴走)まで。
料金は内容・範囲に応じて個別にお見積りします。
- 伴走型
- 開発力のある企業向け。ハードウェア・ノウハウ・技術支援を提供し、アプリケーションは御社で開発。
- フルサポート型
- 開発リソースのない企業向け。アプリ開発から運用まで、Jizaiが担当。
- スポット
- フィジカルAI研修・技術レクチャー・事業検証などを、必要なときに単発で支援。
仕様と価格
Palmimo DevKit(卓上・小型サイズ)の主要スペックと、Early Builders / Early Partners向けの先行価格です。
- 外形寸法/質量
- 400 × 300 × 300 mm / 約 2 kg
- 自由度
- 21軸(脚 3軸 × 6 = 18 + 首 3軸)
- アクチュエータ
- DYNAMIXEL XC330-M288-T × 21(駆動 5V)
- フレーム・外装
- 3Dプリント製
- 計算機構成
- Raspberry Pi 5 / 16GB(オンボード)+ サーボIF基板(USB ↔ シリアル 1 Mbps)
- OS/ソフトウェア
- Raspberry Pi OS 64-bit / Python 3.12+ / Python SDK / LeRobot対応
- ディスプレイ
- 2.8インチ 円形タッチ / 480 × 480(RP2350)
- カメラ
- 5MP USBカメラ
- 音声入出力
- ReSpeaker マイクアレイ / 3W ステレオスピーカー
- 電源
- DC 5V アダプタ + 27W USB PD(Raspberry Pi)
- 通信
- Wi-Fi 802.11 / Bluetooth 5.0 / USB
Palmimo DevKit 本体
¥598,000税別参考 $3,980
- 組立・検査済みの完成品 届いたその日から、コードで動かせる
- 月額費用なし 月額の利用料金は不要
- 初期保証30日 初期不良は無償で修理・交換
- PoC支援・カスタム開発・研修 内容・範囲に応じて個別にお見積り
※ 表示価格は税別・法人/研究機関向けの本体価格です。米ドル表記は参考値。上記の提供内容は初期ロット分のものです。以降のロットでは提供形態が変わる場合があります。
もう、現実の空間で動いている。
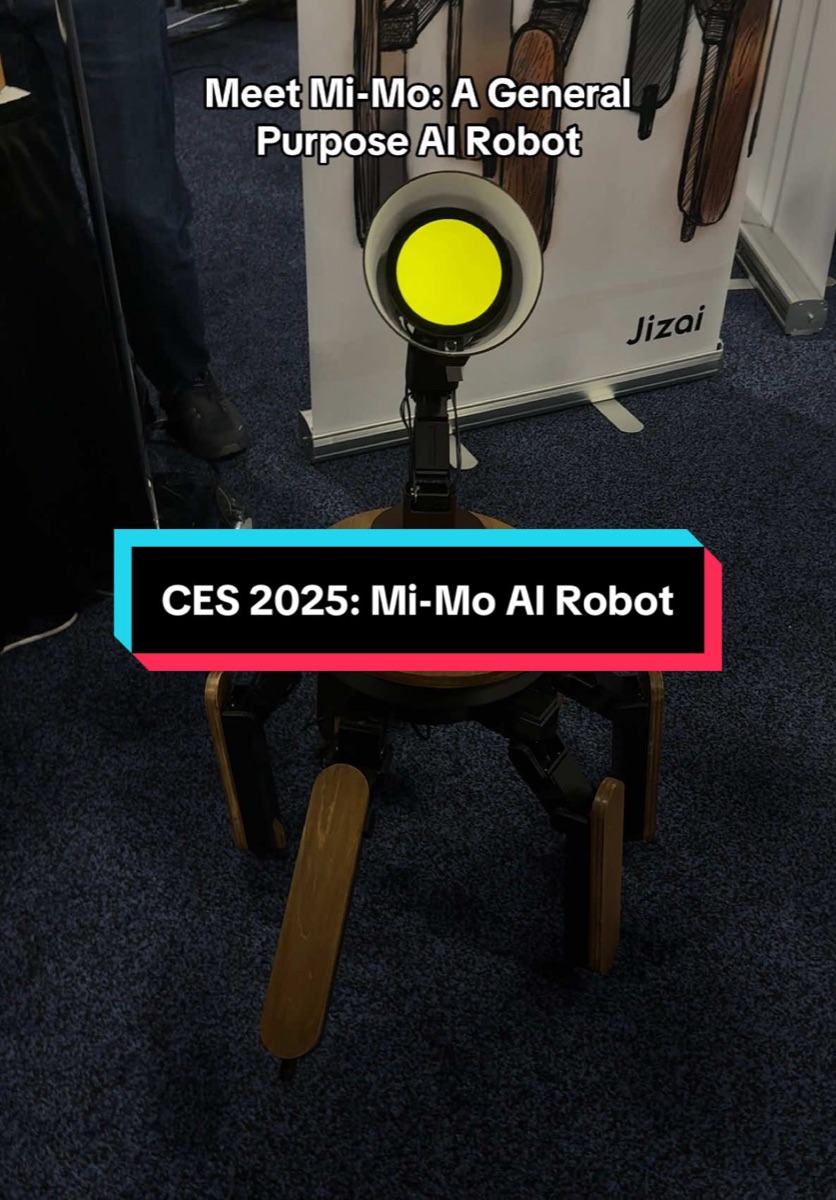
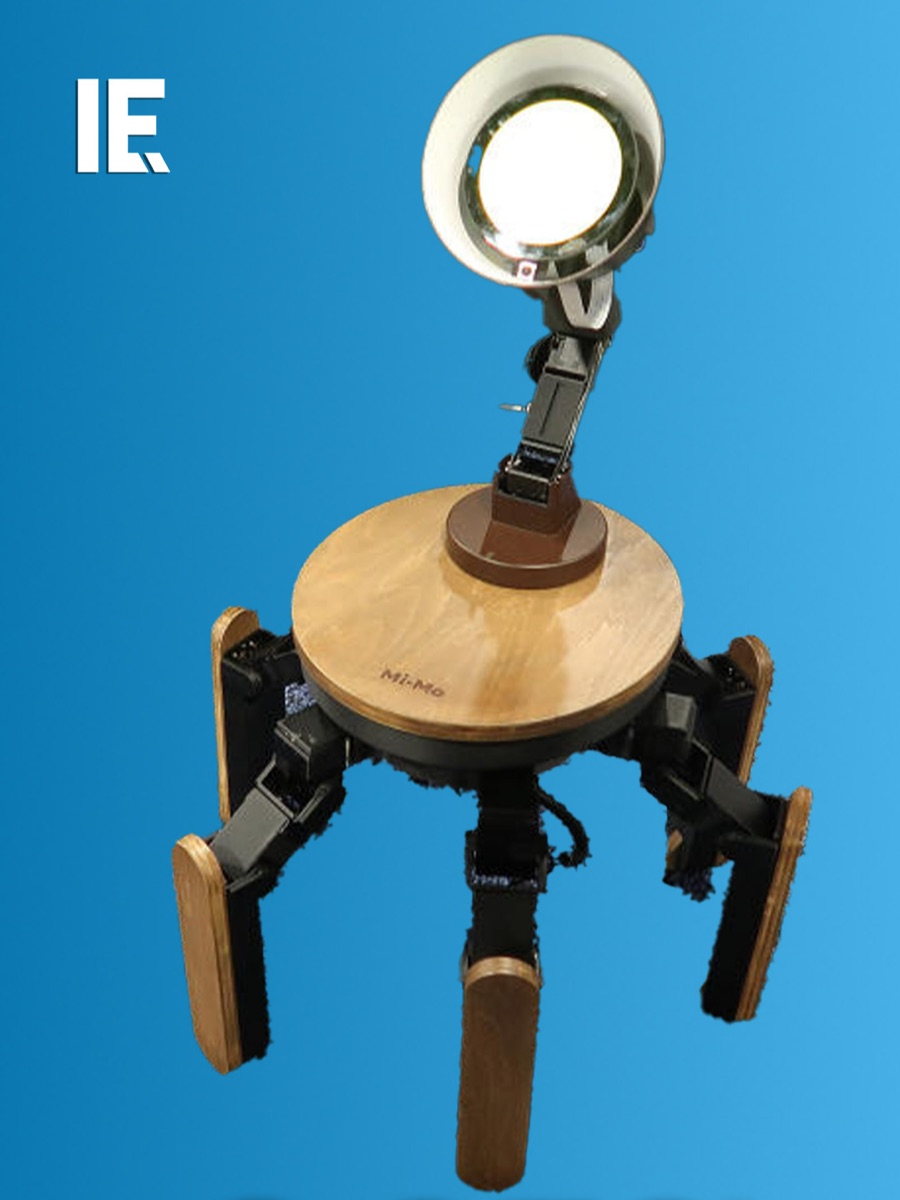
CES 2025でのお披露目にはじまり、展示会場や開発の現場——Palmimoが現実の空間で動いている様子の一部を、SNSの投稿からご紹介します。
Move over, R2 🤖🦾 Jizai’s Mi-Mo is built to think, act and adapt autonomously, powered by multiple modifiable AI models. #robot #robotics #ces2025 #ai
 Watch on TikTok
TikTok
Jizai’s Mi-Mo, a table-like AI robot showcased at CES 2025, offers adaptive, customizable solutions for modern challenges. #CES #CES2025 #AIInnovation #AdaptiveSolutions #CustomizableTech #SmartRobotics
 Watch on TikTok
TikTok
※ 2025年の投稿は、先行モデルPalmimo v0(旧Mi-Mo v0)のものです
- 展示情報
- 日本科学未来館 1F「Tokyo Mirai Park」(東京都主催の展示企画「未来の1日」)で体験展示中(2026年9月23日まで)
- 出展・登壇
- CES 2025 / AI for Good Global Summit 2025(国連主催)/ Cannes Next(カンヌ国際映画祭)
- メディア掲載
- NHK WORLD-JAPAN / Forbes JAPAN / WIRED / 日本経済新聞 など
- プレスキット
- ロゴ・製品写真(Google Drive) / 取材・掲載のお問い合わせはお問い合わせフォームへ
フィジカルAIの社会実装を、ここから始めよう
導入をご検討の方
初期ロットのご購入、PoC・導入のご相談、法人向け資料のご請求はこちらから。


